


Le nuove norme ISO 10218-1:2025 e ISO 10218-2:2025 sostituiscono le versioni precedenti datate 2011. Questi standard vanno a definire nella Parte 1 i requisiti di sicurezza per i robot industriali e per i sistemi robotici, mentre la Parte 2 riguarda le applicazioni robotiche e l’integrazione delle celle robotiche.
A questo proposito, Markus Winter – Product Management Safety e Christian Leng – Product Expert Safety di KEBA Industrial Automation spiegano cosa devono aspettarsi produttori di macchine e robot dallo standard aggiornato e i motivi per cui l’aggiornamento delle norme era divenuto da tempo necessario.
Chi sono le figure coinvolte dal nuovo standard?
Markus Winter: Come la sua versione precedente, anche l’aggiornamento di questo standard è suddiviso in due parti: 10218-1 e 10218-2. L’ISO 10218-1 va a considerare il robot come macchina incompleta e coinvolge principalmente tutti i produttori di robot industriali e cobot. La seconda parte, l’ISO 10218-2, riguarda invece macchine e sistemi completi che vedono l’integrazione di robot. La seconda parte è rivolta a tutti coloro che integrano robot industriali in una soluzione completa, come ad esempio i costruttori di macchine o gli integratori di sistemi.
Perché è stato necessario aggiornare lo standard? Cosa mancava e cosa è cambiato con questo aggiornamento?
Christian Leng: le norme ISO 10218 parte 1 e parte 2 sono state pubblicate nel 2012, con un aggiornamento che è stato effettuato nel 2016 con la specifica ISO/TS 15066 riguardante i cobot. Allora lo scenario della robotica collaborativa era ben differente, basti pensare che, rispetto al 2016, l’utilizzo di robot industriali è quasi raddoppiato. Oggi si contano quasi 3,5 milioni di unità installate. Per questo motivo era quindi necessario e auspicabile effettuare una revisione delle norme che fosse adeguata. Un altro motivo, non meno importante, è quello dell’aumento negli ultimi anni dei requisiti in termini di cybersicurezza e robotica collaborativa.
M.W.: Le crescenti minacce cibernetiche e le tematiche correlate, come l’EU Cybersecurity Act o le linee guida USA sulle infrastrutture critiche (ad esempio le telecomunicazioni e le reti di distribuzione di energia), hanno avuto una forte influenza sull’ISO 10218-1. In questo scenario anche i produttori medi e piccoli sono soggetti al rischio di cyber attacchi, in particolar modo se consideriamo il ciclo di vita attuale di molte soluzioni robotiche.
Quali sono i principali contenuti e cambiamenti che i costruttori di macchine e robot dovranno tenere in considerazione?
M.W.: Le due parti contengono numerose modifiche, fra le quali spiccano le seguenti novità:
- Soprattutto per quanto riguarda l’ISO 10218-2, l’Integrazione dell’ISO/TS 15066:2016 – che tratta della collaborazione uomo-robot.
- La suddivisione dei robot in due classi in relazione ai requisiti di sicurezza funzionale
- Capitolo di chiarimenti sui requisiti per la sicurezza funzionale
- La novità che riguarda l‘introduzione della cybersicurezza
Quali fra queste novità possono essere ritenute particolarmente positive?
C.L.: Innanzitutto è stato inserito un chiarimento per quanto riguarda la gestione delle velocità in modalità manuale con velocità ridotta (conosciuta come T1 o teach). L’aggiornamento prevede, ad esempio, che la velocità dei robot di classe II debba essere monitorata in modo sicuro.
M.W.: Un grande passo avanti è rappresentato dall’allegato C, il quale contiene un elenco dettagliato delle funzioni di sicurezza richieste, sia quelle obbligatorie che quelle opzionali. Ciò fornisce una maggiore chiarezza in merito a questi parametri.
È inoltre molto importante l’ampliamento dei requisiti minimi per la sicurezza funzionale poiché nella revisione precedente la norma esprimeva in modo generico e unicamente il PLd / Cat. 3. Nell’aggiornamento invece viene preso in considerazione il PLd / Cat. 3 oppure il SIL2 / HFT=1 (20 anni) oppure SIL2 / PFHd < 4,43 *10^-7.
(Nota: PL = Performance Level secondo EN ISO 13849-1, SIL (Safety Integrity Level) secondo EN IEC 62061, PFHd (Probability of Dangerous Failure per Hour).
Per quale motivo è importante estendere i requisiti minimi di sicurezza funzionale?
M.W.: Attualmente è richiesto un PLd con architettura di categoria 3 (EN ISO 13849-1). Con la nuova versione, l’architettura di categoria 3 non è più obbligatoria se il PFHd ha un valore sufficientemente basso. Questo porta a chiedersi se ci saranno in futuro soluzioni di sicurezza a singolo-canale nei robot.
C.L.: su questo quesito emerge anche un’ulteriore domanda: ci saranno soluzioni singolo-canale anche in altri settori? Spesso in comparti dove manca uno standard di tipo C dedicato, vengono utilizzati standard derivati dall’industria.
Lo standard ISO 10218 riguarda anche aziende extra-UE?
M.W.: Si tratta di uno standard di tipo C secondo l’EN ISO 12100, e in linea con i requisiti minimi per robot in ambienti industriali. Anche altri Paesi possono recepire i contenuti nei loro standard nazionali. Poiché l’UE è un mercato strategico, molte aziende extra-UE dovranno adeguarsi implementando i requisiti richiesti dalla nuova norma.
C.L.: va considerato che sono molte le nazioni non UE che partecipano all’elaborazione degli standard ISO; per questo motivo è interesse comune implementare queste normative.
Quanto tempo ci vorrà per l’applicazione del nuovo standard e cosa dovranno fare i produttori?
C.L.: Dopo la pubblicazione da parte dell’International Organization for Standardization, i testi verranno tradotti e pubblicati nella Gazzetta ufficiale dell’UE. Solo allora potrà essere definita la data dell’entrata in vigore dell’aggiornamento. Considerato che molti termini derivano dalla nuova Direttiva Macchine, è lecito aspettarsi che lo standard sarà attivo dal 20 gennaio 2027.
M. W.: anche se apparentemente c’è un certo lasso di tempo, va tenuto ben presente che i tempi di sviluppo e certificazione possono durare diversi anni. Produttori e integratori dovranno attivarsi già da ora e prestare particolare attenzione ai requisiti per la sicurezza funzionale e la cybersicurezza.
Quali soluzioni esistono sul mercato?
C. L.: Per le PMI, sviluppare una propria soluzione di sicurezza e mantenerla aggiornata, soprattutto in tema cyber security, è un’operazione complessa e poco fattibile. Per questo motivo molte aziende dovranno rivolgersi a fornitori di servizi o piattaforme. Discorso diverso invece per i grandi produttori i quali dovranno saper gestire questi aspetti in modo autonomo.
In quali ambiti KEBA offre soluzioni?
M.W.: Il nostro portfolio di moduli e funzioni per la sicurezza è in costante crescita, soprattutto per la robotica e lo stampaggio a iniezione. La piattaforma di automazione Kemro X è in grado di fornire in anticipo la soluzione alle molte criticità dei clienti: mi riferisco alla cybersicurezza, all’hardware industriale, alle opzioni tecnologiche personalizzabili. Questa piattaforma consente quindi ai clienti di concentrarsi meglio sulle proprie competenze chiave.
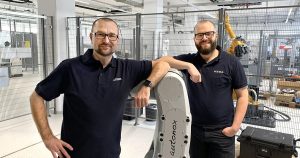
Nella foto in apertura: Christian Leng (Product Expert Safety) e Markus Winter (Produkt Management Safety)